Tesztjelentés | Az SV100 INS sorozat terepi teljesítményvizsgálata különböző környezetekben
Az SV100 INS sorozat vevőinek valós teljesítményét különböző, GNSS szempontból kedvezőtlen környezetekben a SingularXYZ strukturált, dinamikus járműves vizsgálattal ellenőrizte, változatos városi és részben fedett helyszíneken. A vizsgálat a helymeghatározási pontosságra, a térbeli helyzet stabilitására és a GNSS-jelkiesés alatti megbízhatóságra összpontosított.
A vizsgálat célja
A terepi teszt az SV100 INS sorozat teljesítményét értékelte az önvezető járművek, térképező járművek, intelligens közlekedési rendszerek és hasonló alkalmazások jellemző működési körülményei között. Fő céljai:
A helymeghatározási pontosság ellenőrzése nyílt és részben takart városi területeken.
Az iránystabilitás és a pályaeltérés értékelése magasvezetésű és részben fedett utakon.
A navigáció folytonosságának vizsgálata teljes GNSS-jelvesztés esetén, például alagutakban és mélygarázsokban.
Vizsgált eszközök
Az SV100 INS sorozat három egységét egyidejűleg teszteltük:
| Sorszám | Eszköz | Helymeghatározási megoldás | Kimeneti gyakoriság |
| 1 | SV100 INS-1 (alapváltozat) | RTK + helyzetbecslő navigáció | 10 Hz |
| 2 | SV100 INS-2 (tartalék egység) | RTK + helyzetbecslő navigáció | 10 Hz |
| 3 | SV100 INS-WI (keréksebesség-bemenettel kiegészített változat) | RTK + helyzetbecslő navigáció + keréksebesség | 10 Hz |
Vizsgálati módszer és útvonal
1. Vizsgálati módszertan
Az SV100 INS eszközöket egy referenciarendszer mellé, a szabványos telepítési követelményeknek megfelelően szereltük a tesztjárműre. A teljes menetpróba több mint 3 órán át tartott; az egyes jellemző helyzeteket körülbelül 10 percig vizsgáltuk. Az adatgyűjtés után az SV100 INS helymeghatározási teljesítményét a nagy pontosságú referenciarendszer utófeldolgozott eredményeivel összehasonlítva értékeltük.
2. Vizsgálati útvonal és helyszínek
A menetpróba Sanghajban számos jellemző GNSS-környezetet érintett:
Nyílt autópálya-szakaszok.
Magas épületek közötti utcák és sűrűn beépített lakóterületek.
Magasvezetésű utak és felüljárók.
Alagutak és mélygarázsok (az útvonaltérképen nem szerepelnek).
A helyszíneket úgy választottuk ki, hogy próbára tegyék a GNSS-jel rendelkezésre állását, és az SV100 INS tipikus valós körülmények közötti teljesítményét mutassák meg.

Vizsgálati eredmények helyszínenként
A következő részekben minden helymeghatározási eredményt a hozzá tartozó grafikonok szemléltetnek.
A használt fő pontossági mutatók magyarázata
| Mutató | Definíció | Értelmezés | Jellemző felhasználás |
RMS | Az összes helymeghatározási hiba négyzetes középértéke. | Átlagos hibanagyság. | A rendszer általános stabilitásának értékelése. |
CEP68 | A helymeghatározási pontok 68%-át tartalmazó kör sugara. | A hibák 68%-a ezen a távolságon belül van. | A szokásos körülmények közötti pontosság becslése. |
CEP95 | A helymeghatározási pontok 95%-át tartalmazó kör sugara. | A hibák 95%-a ezen a távolságon belül van. | A megbízhatóság értékelése kedvezőtlen területeken. |
① Nyílt és részben takart környezetek: Nanpu híd, lakóterület
Ezeken a területeken a GNSS-lefedettség stabil, részleges épülettakarás mellett.

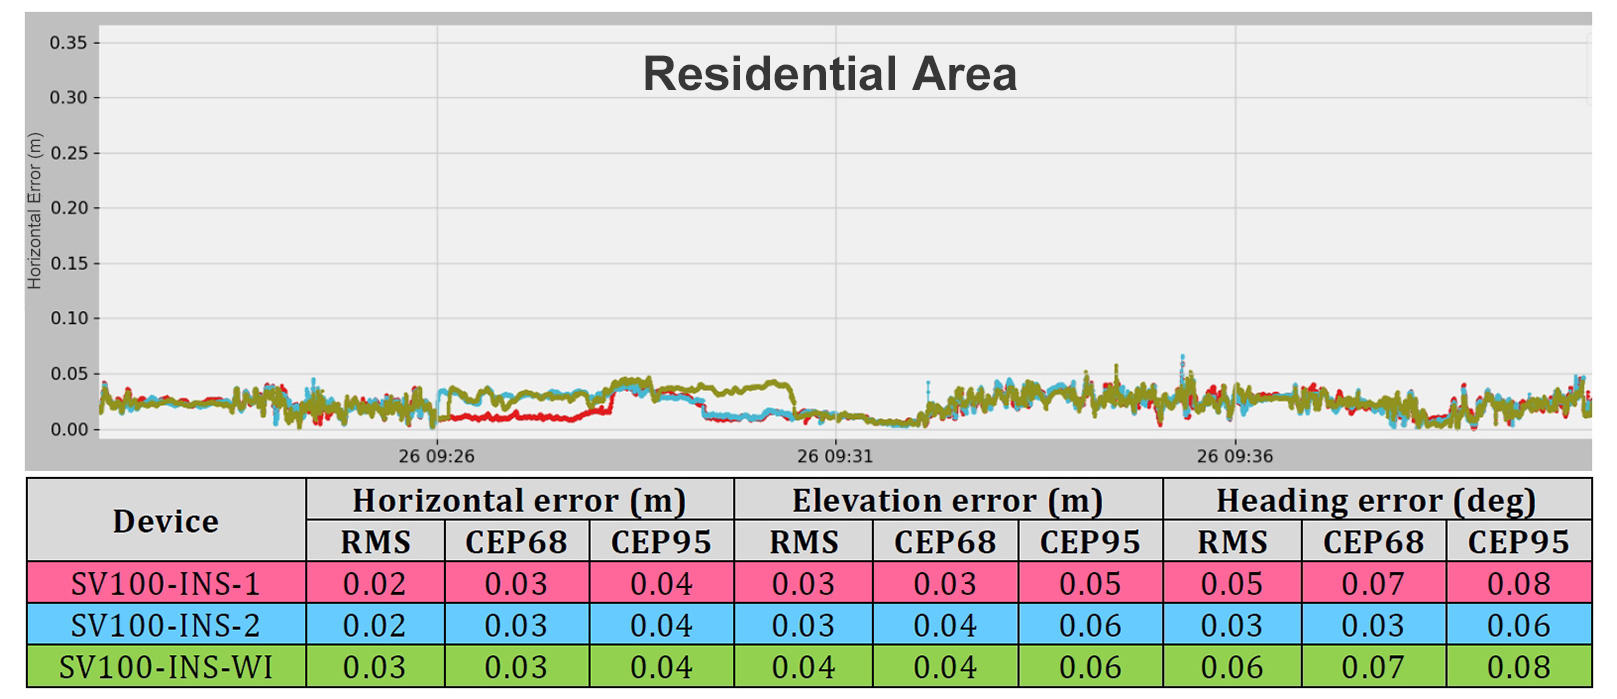
② Magasvezetésű útszakaszok: Outer Ring Expressway és Donglong Elevated Road
Outer Ring: nyílt autópálya, időnként felüljárókkal.
Donglong Elevated Road: folyamatosan felüljáró alatti szakasz.


③ GNSS-jelkiesés: Renmin alagút, mélygarázsok
Ezekben a környezetekben szakaszonként több mint 60 másodpercig egyáltalán nincs GNSS-vétel.


A fő megállapítások összefoglalása
Nyílt vagy enyhén takart városi területeken centiméteres pontosságot értünk el.
Felüljáró alatti és magasvezetésű helyzetekben centiméteres–deciméteres pontosság maradt fenn.
Teljes GNSS-jelvesztéskor 60 másodpercig körülbelül 1 m-es, 120 másodpercig 2 m-es pontosságot tartott fenn a rendszer.
A keréksebesség-bemenet jelentősen csökkenti az elsodródást hosszabb jelkiesések során.
Következtetés
Az SV100 INS sorozat kiváló helymeghatározási teljesítményt mutat valós körülmények között, különösen ott, ahol a GNSS-jelek időszakosan vagy teljesen kiesnek. Szoros csatolású fúziós algoritmusa, nagy gyakoriságú adatkimenete és a kiegészítő szenzorok – például keréksebesség-érzékelők – támogatása megbízható, sokoldalú megoldássá teszi autonóm rendszerekhez, járműnavigációhoz, mobil térképezéshez és intelligens infrastruktúrához.
Kulcsszavak
Kapcsolódó termékek